UMBRELLA: Uncertainty-aware Multi-robot Reactive Coordination under Dynamic Temporal Logic Tasks
ICRA 2026
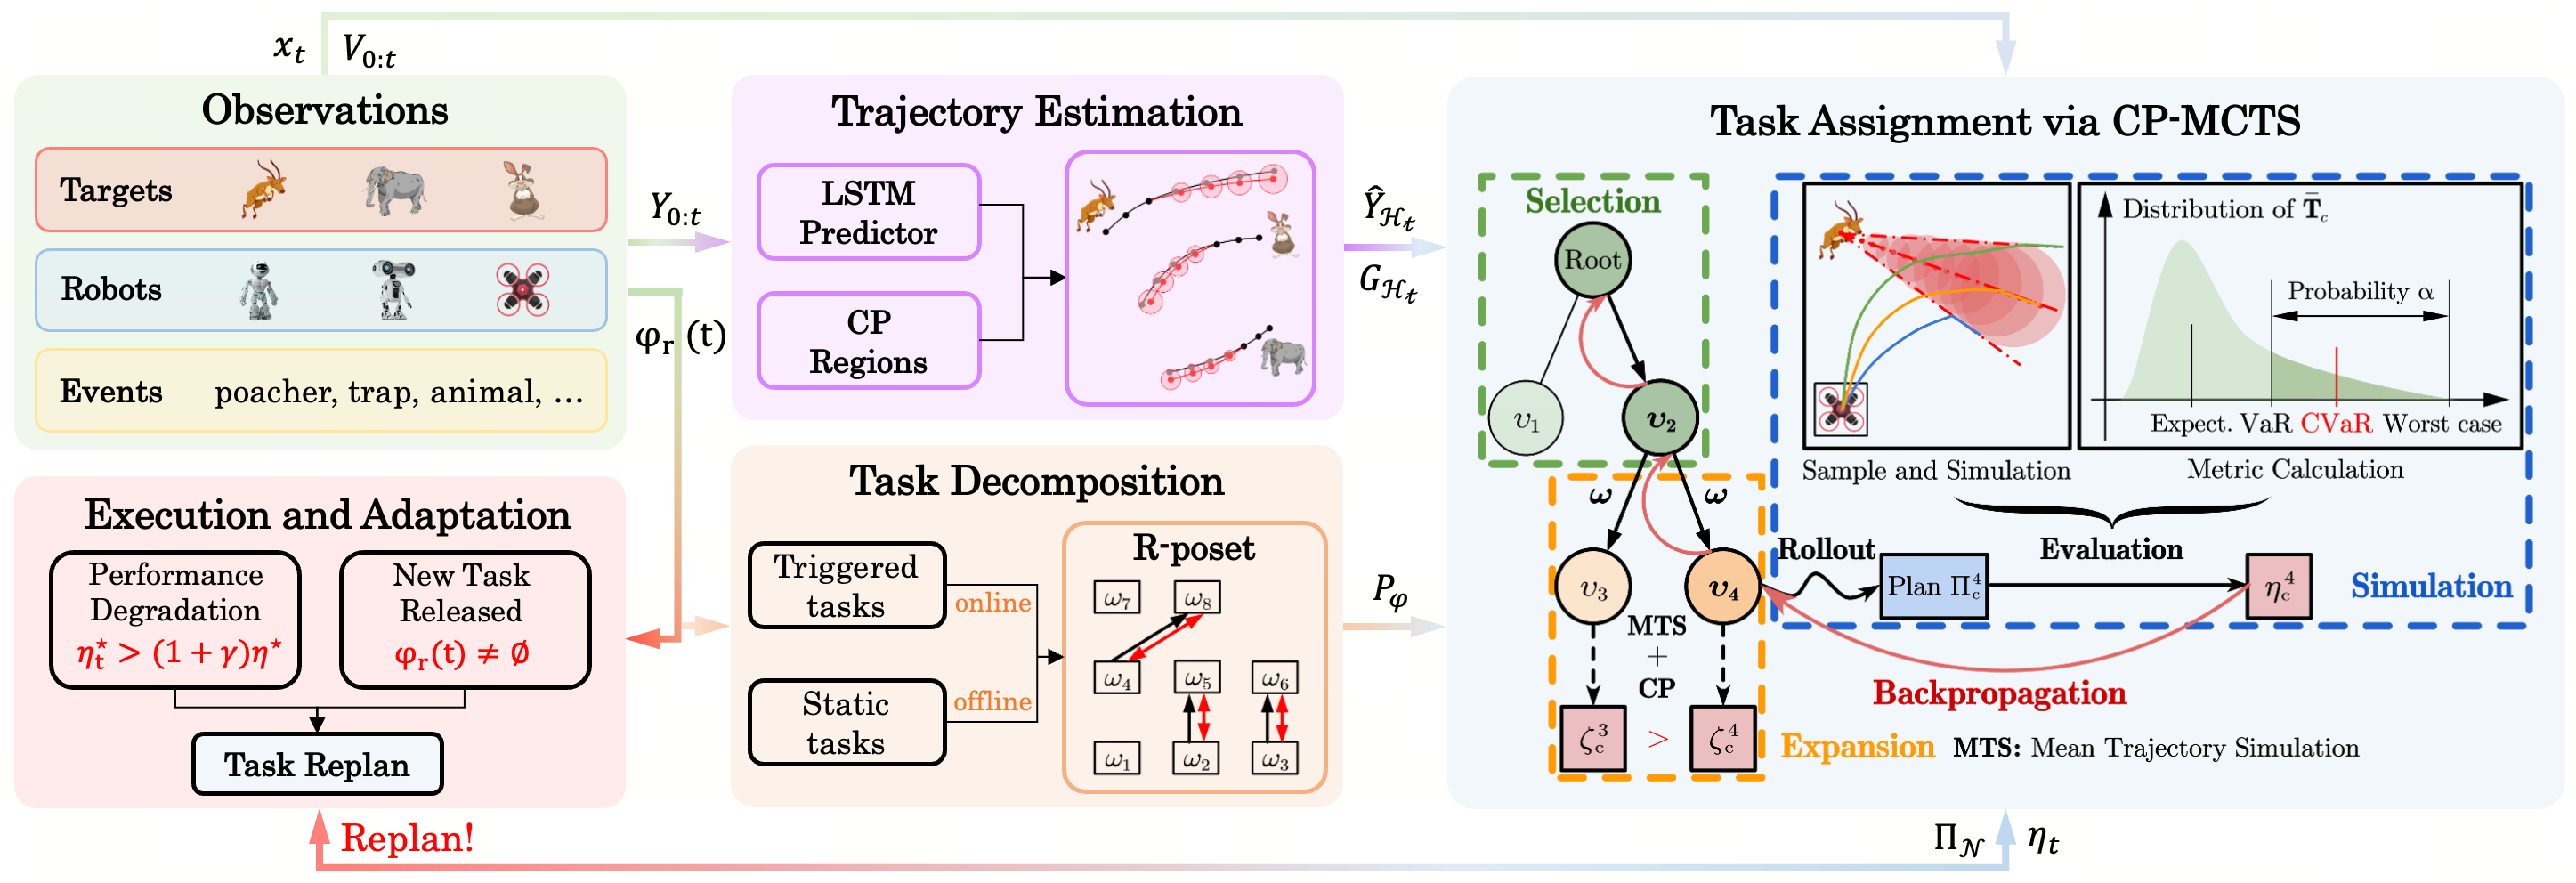
UMBRELLA combines conformal trajectory prediction, temporal-logic task decomposition, risk-aware CP-MCTS assignment, and event-triggered replanning.
Compared with static baselines, it reduces average makespan by 23% and its variance by 71%, with validation in simulation and on real robots.
My contribution: First-author research spanning algorithm design, implementation, and experimental validation.