SPAN-Nav: Generalized Spatial Awareness for Versatile Vision-Language Navigation
CoRL 2026
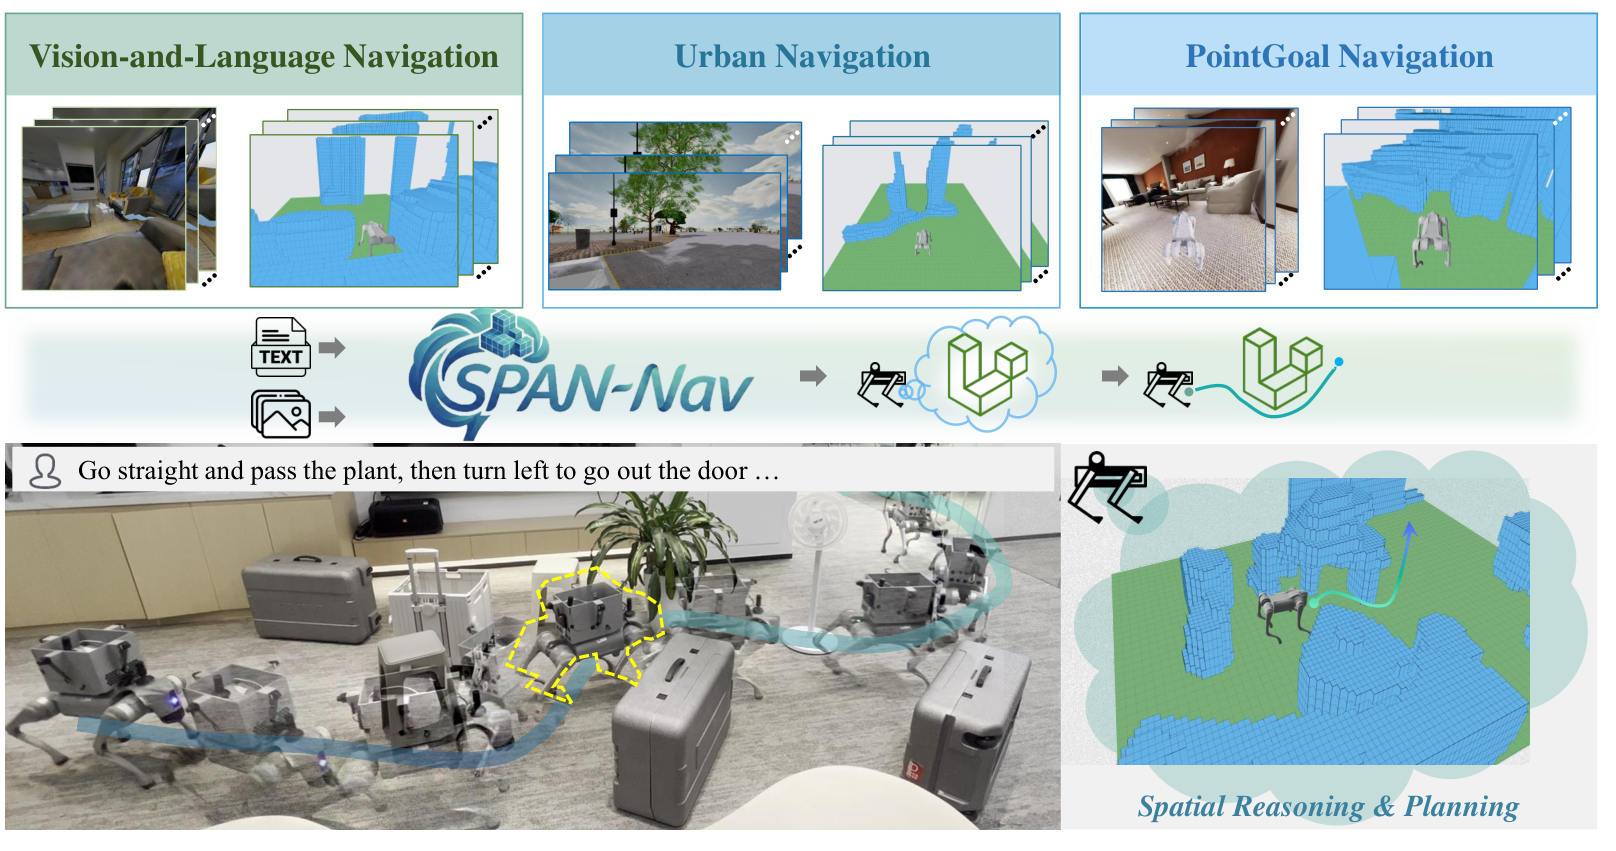
SPAN-Nav learns spatial awareness by predicting 3D occupancy from RGB video, compresses the spatial prior into a single token, and incorporates it into navigation reasoning.
My contribution: Motion-planning trajectory collection, occupancy-data preparation, automatic outdoor scene generation in Isaac Sim, and evaluation on MetaUrban and UrbanSim.