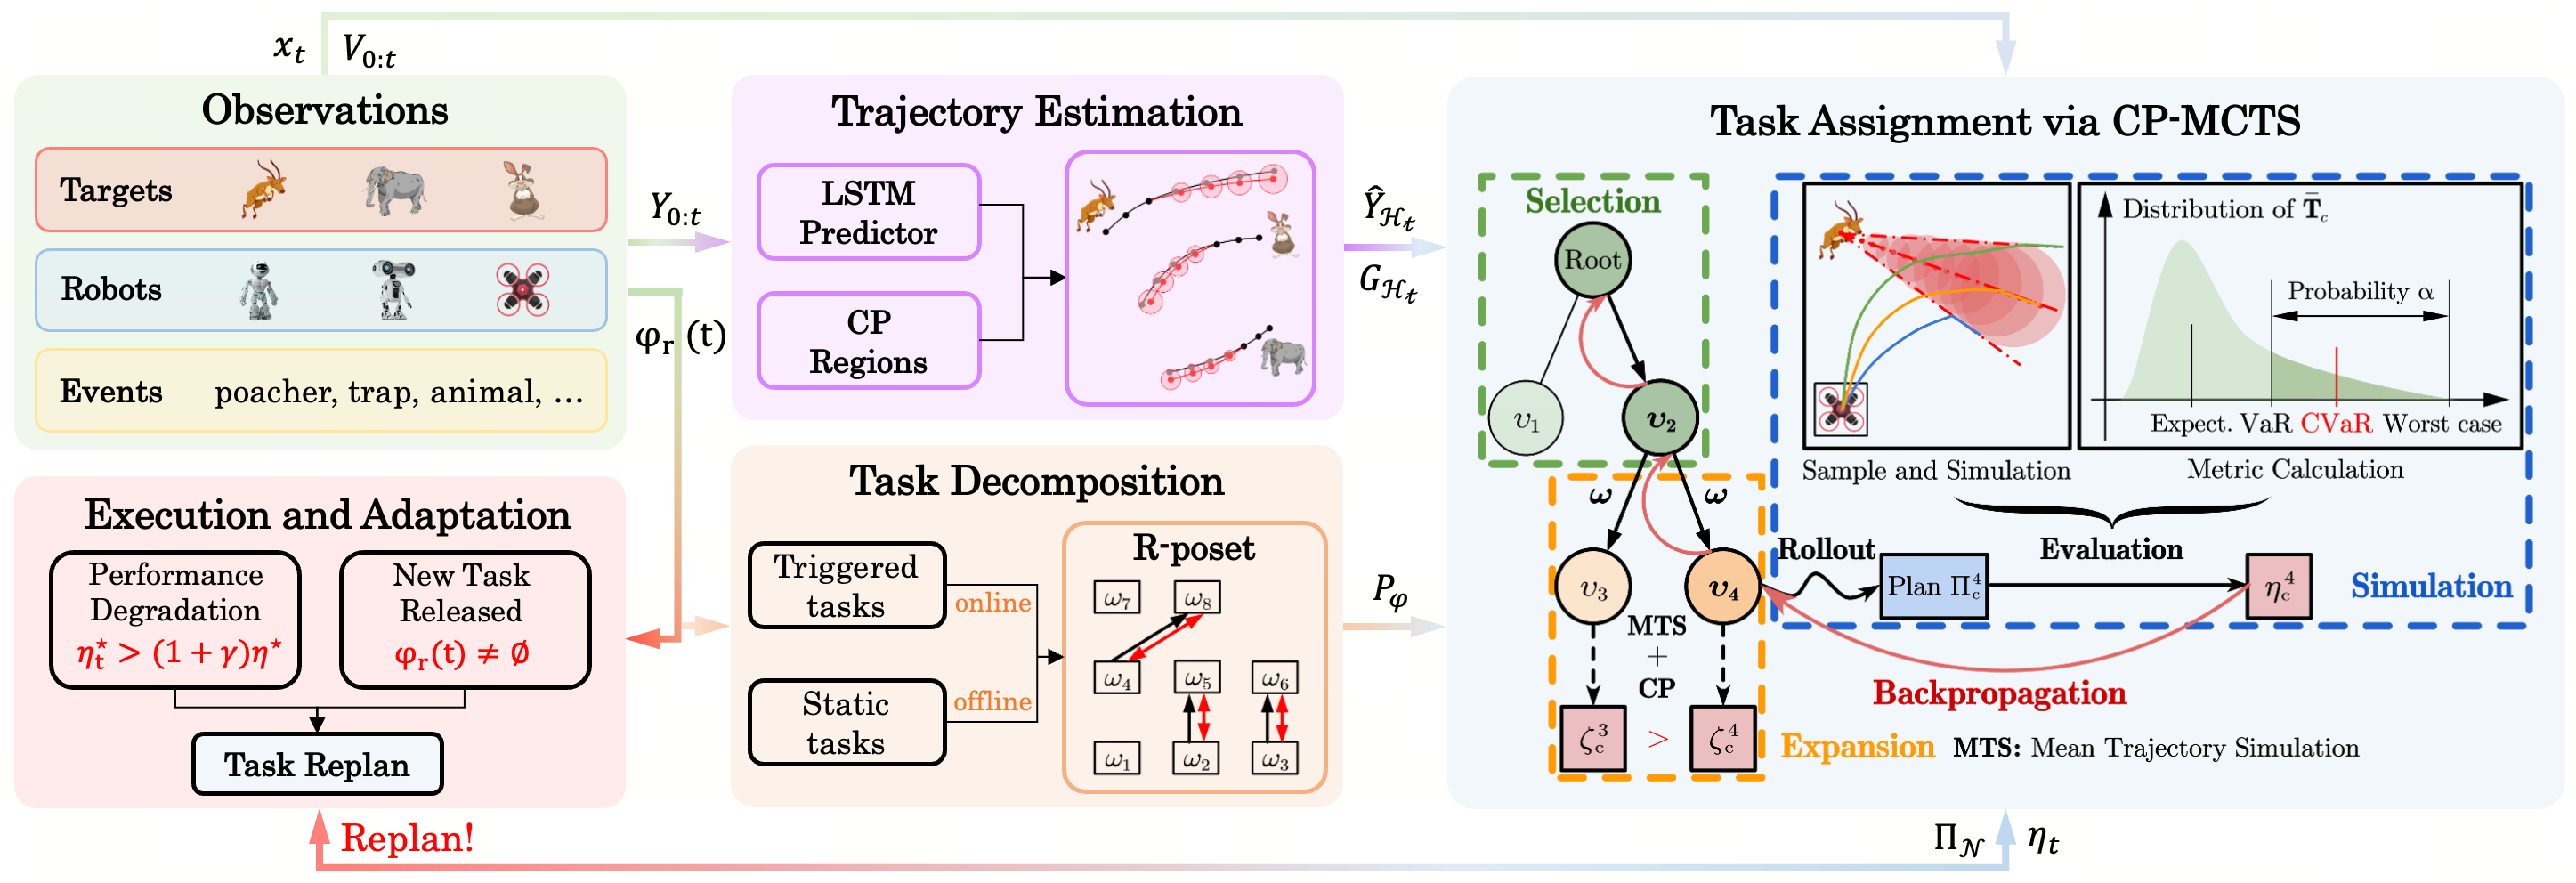
UMBRELLA: Uncertainty-aware Multi-robot Reactive Coordination under Dynamic Temporal Logic Tasks Qisheng Zhao, Meng Guo, Hengxuan Du, Lars Lindemann, Zhongkui Li ICRA 2026 arXiv |Video |bibtex
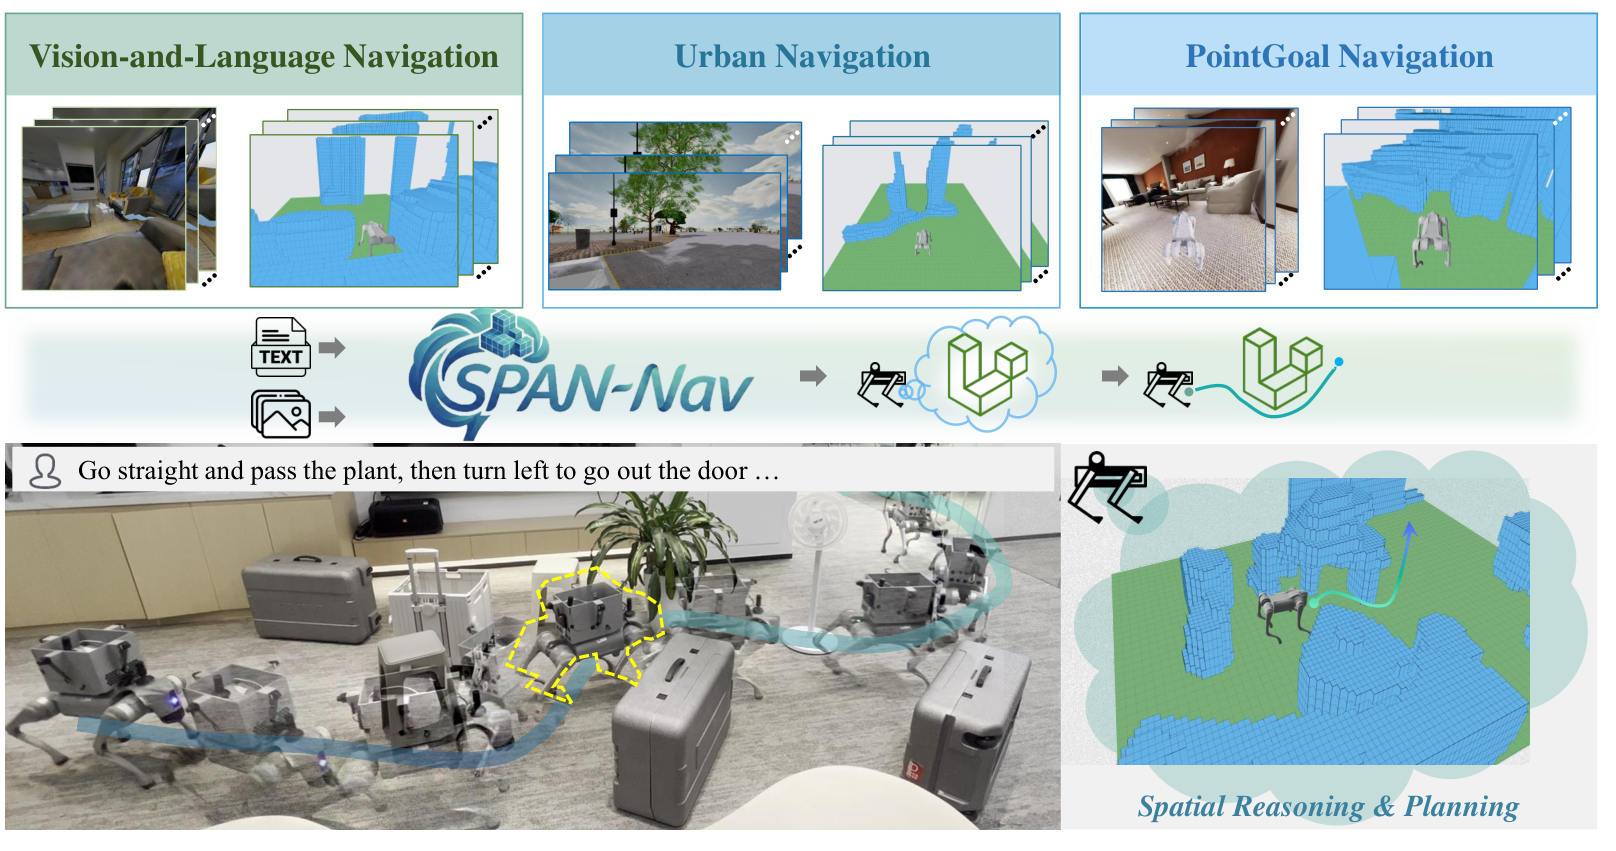
SPAN-Nav: Generalized Spatial Awareness for Versatile Vision-Language Navigation Jiahang Liu*, Tianyu Xu*, Jiawei Chen*, Lu Yue*, Jiazhao Zhang*, Zhiyong Wang*, Minghan Li, Qisheng Zhao, Anqi Li, Qi Su, Zhizheng Zhang, He Wang CoRL 2026 arXiv |Project |bibtex